Przejście firmy Bafang z protokołu UART na CANbus to nie tylko zmiana wtyczek, ale całkowita ewolucja sposobu, w jaki komponenty roweru elektrycznego komunikują się ze sobą. Do warsztatu coraz częściej trafiają rowery, w których klient chce po prostu „wymienić kontroler”, nie wiedząc, że jego silnik pracuje w zupełnie innym standardzie komunikacji niż nowa część, którą kupił. W tym artykule wyjaśniamy, na czym polega różnica między tymi protokołami, jak wstępnie rozpoznać, z którym z nich mamy do czynienia, i dlaczego wymiana kontrolera CAN wiąże się z kalibracją.
Jak „rozmawiają” ze sobą podzespoły roweru?
W starszych systemach Bafang komunikacja UART opiera się na prostszej transmisji szeregowej pomiędzy poszczególnymi komponentami. W porównaniu z CAN możliwości wymiany danych i rozbudowy całego systemu są bardziej ograniczone.
CAN (Controller Area Network) działa jak zorganizowane spotkanie grupowe. Silnik, wyświetlacz, akumulator i czujniki są wpięte do jednej magistrali CAN, przez którą mogą nadawać i odbierać komunikaty w tym samym czasie, reagując wyłącznie na te informacje, które ich dotyczą.
Odporność na zakłócenia i niezawodność transmisji
To jedna z głównych przyczyn, dla których Bafang zdecydował się na zmianę protokołu. Sygnały UART są asymetryczne (single-ended) i wrażliwe na zakłócenia elektromagnetyczne generowane przez wysokie prądy płynące przez silnik – a przy tym UART nie ma żadnego wbudowanego mechanizmu wykrywania i naprawiania błędów transmisji. Jeśli sygnał zostanie zakłócony, informacja po prostu się gubi. CAN wykorzystuje transmisję różnicową (differential signaling) – dane przesyłane są jako różnica napięć na dwóch liniach (CAN High i CAN Low), zwykle z prędkością 250 kBit/s, co skutecznie znosi zakłócenia zewnętrzne działające jednocześnie na obie linie. CAN posiada też rozbudowane mechanizmy wykrywania błędów transmisji, potwierdzania poprawnie odebranych ramek oraz ponownej transmisji w przypadku określonych błędów. Jeżeli podczas transmisji zostanie wykryty błąd, mechanizmy protokołu CAN umożliwiają jego sygnalizację i ponowienie transmisji ramki.
Poziom inteligencji systemu i łatwość rozbudowy
W starszych systemach UART zakres danych wymienianych pomiędzy komponentami jest zwykle mniejszy i zależy od konkretnej konfiguracji roweru. W nowszych systemach CAN komunikacja może obejmować znacznie więcej parametrów systemowych, w tym dane udostępniane przez Smart BMS – np. stan zdrowia baterii (SoH), aktualną temperaturę czy rekomendowany maksymalny prąd rozładowania, do czego kontroler może dostosować moc w czasie rzeczywistym.
Ma to też praktyczne znaczenie przy rozbudowie systemu. Dodanie nowego urządzenia do instalacji UART wymaga zwykle zmian w okablowaniu i osobnej integracji sprzętowej. W CAN nowe urządzenie (np. elektroniczna przerzutka) wystarczy podłączyć do wspólnej magistrali – to właśnie ta architektura otwiera drogę do aktualizacji oprogramowania roweru przez internet (OTA).
Jak wstępnie rozpoznać UART i CAN?
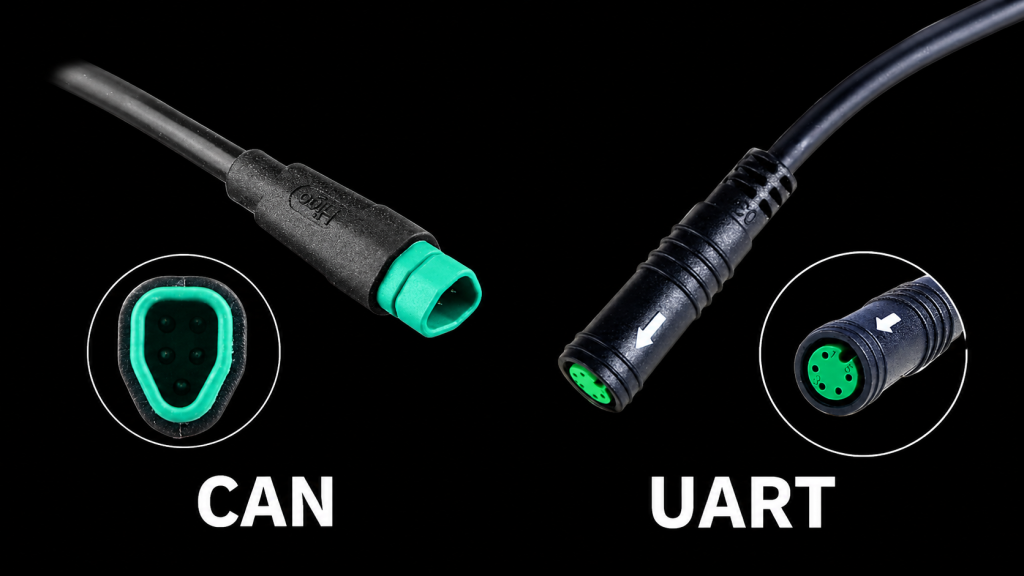
W praktyce rodzaj złącza często pozwala wstępnie określić protokół. W starszych systemach Bafang UART najczęściej spotykane jest okrągłe, zielone złącze 5-pinowe, natomiast w nowszych systemach CAN często występuje charakterystyczne złącze o bardziej kanciastej, „trójkątnej” lub pięciokątnej obudowie.
Nie jest to jednak reguła bez wyjątków. Bafang stosował różne wersje wiązek i złączy, a niektóre komponenty CAN również korzystają z zielonego, 5-pinowego złącza. Dlatego wygląd wtyczki należy traktować jedynie jako wskazówkę, a nie pewną metodę identyfikacji. Najpewniejszym sposobem jest sprawdzenie dokładnego oznaczenia silnika, kontrolera lub wyświetlacza oraz jego specyfikacji. W dokumentacji Bafang wiele komponentów CAN ma protokół oznaczony bezpośrednio w nazwie modelu, np. DP C240.CAN.
| Cecha | UART | CAN |
| Sygnał | pojedyncza linia Tx/Rx (asymetryczny) | różnicowy CAN High / CAN Low |
| Wykrywanie błędów transmisji | brak | tak, z potwierdzaniem ramek i retransmisją |
| Dodawanie nowych urządzeń | zwykle wymaga zmian w okablowaniu | podłączenie do wspólnej magistrali |
| Oznaczenie modelu (przykładowo) | brak dodatkowego sufiksu | często sufiks „.CAN” w nazwie |
| Narzędzie do programowania | zależne od generacji; w starszych systemach spotykane interfejsy USB-UART | dedykowany interfejs Bafang BESST |
Dlaczego wymiana kontrolera CAN wymaga kalibracji?
W wielu nowszych wersjach silników Bafang pracujących w systemie CAN – m.in. w rodzinach M500, M510, M560, M600 czy M620 – po wymianie kontrolera konieczne może być wykonanie procedury kalibracyjnej przewidzianej dla konkretnej wersji napędu. Nowy kontroler musi zostać precyzyjnie zsynchronizowany z położeniem wirnika silnika – to tzw. kalibracja pozycji rotora. Bez niej kontroler nie wie, w którym dokładnie momencie podać prąd na uzwojenia fazowe stojana, co w obsługiwanych przez nas wersjach CAN najczęściej objawia się brakiem uruchomienia silnika albo pracą z silnymi szarpnięciami i zgrzytami.
Kalibrację rotora wykonuje się oficjalnie za pomocą komputera i interfejsu diagnostycznego Bafang BESST, ewentualnie za pomocą alternatywnych programatorów, np. z linii K1 BlackBox/BB Racing, podłączanych przez port USB.
Ważna uwaga serwisowa: kalibracji pozycji rotora nie należy automatycznie utożsamiać z kalibracją czujnika momentu obrotowego. Są to odrębne procedury serwisowe. Z naszego doświadczenia wynika, że wykonywanie dodatkowej kalibracji czujnika momentu „na wszelki wypadek”, bez wskazania diagnostycznego, może zamiast pomóc wprowadzić nieprawidłowości w pracy wspomagania.
Co ważne – kalibracja nie jest wyłącznie problemem CAN. Starsze, prostsze silniki UART oparte na klasycznych czujnikach Halla zwykle nie wymagają żadnej procedury po wymianie sterownika. W praktyce serwisowej spotykamy jednak także starsze napędy UART, w których po wymianie sterownika konieczna jest dodatkowa regulacja lub kalibracja – przykładem mogą być wybrane wersje M620. Dlatego sam fakt, że system korzysta z UART, nie powinien być podstawą do założenia, że nowy sterownik będzie działał prawidłowo bez dodatkowych czynności serwisowych.
Co warto zapamiętać?
- UART to prosta, tania komunikacja punkt-punkt bez wykrywania błędów – wystarczająca do podstawowych zadań, ale ograniczona przy rozbudowie systemu.
- CAN wykorzystuje transmisję różnicową, automatycznie wykrywa i naprawia błędy transmisji oraz umożliwia znacznie głębszą wymianę danych między komponentami.
- Kontrolery UART i CAN są ze sobą niekompatybilne sprzętowo i programowo – nie da się ich zamiennie łączyć.
- Wymiana kontrolera w nowoczesnym silniku CAN (M500/M510/M560/M600/M620) niemal zawsze wymaga kalibracji pozycji rotora przez interfejs Bafang BESST lub alternatywny programator.
- Kalibracja czujnika momentu obrotowego to osobna procedura – nie należy jej wykonywać rutynowo przy każdej kalibracji rotora.
- Niektóre bardziej zaawansowane silniki UART również mogą wymagać kalibracji po wymianie sterownika – to zależy od konkretnego modelu.
Nie jesteś pewien, jaki protokół ma Twój silnik Bafang?
W E-Bike Motor Center w Krakowie diagnozujemy i kalibrujemy silniki Bafang zarówno w wersji UART, jak i CANbus, dysponując dedykowanym sprzętem serwisowym, w tym interfejsem Bafang BESST.
📍 E-Bike Motor Center ul. Wielicka 91, 30-552 Kraków 📞 575 847 797 🌐 ebikemotorcenter.pl